مبانی دوربین صنعتی و بینایی ماشین | بررسی کامل انواع سنسور، شاتر و رزولوشن
فهرست محتوا
Toggleمبانی دوربین صنعتی و بینایی ماشین
دوربین چیست؟
دوربین یک دستگاه سنجشازدور است که میتواند تصاویر را ثبت، ذخیره یا انتقال دهد. نور از طریق یک سیستم نوری بر روی یک سطح حساس (سنسور) جمعآوری و متمرکز میشود که شدت و فرکانس تابش الکترومغناطیسی را از طریق فرایندهای شیمیایی یا الکترونیکی به اطلاعات تبدیل میکند.
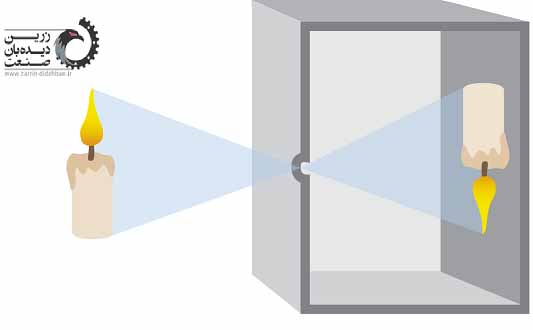
سادهترین سیستم از این نوع شامل یک اتاق یا جعبه تاریک است که نور فقط از طریق یک سوراخ کوچک وارد میشود و بر روی دیوار مقابل متمرکز میشود؛ در واقع جایی که میتوان آن را با چشم مشاهده کرد؛ یا روی یک ماده حساس به نور (مانند فیلم عکاسی) ثبت نمود. این روش تصویربرداری که قدمتی چندصدساله دارد، «camera obscura» به معنای «اتاق تاریک» نامیده میشود.
اندازه سنسور و وضوح تصویر
یکی از ویژگیهای مهم دوربین، اندازه سنسور است. این مشخصه نشاندهنده ابعاد سنسور تصویر و ضریب شکل آن است. معمولاً این پارامتر بر حسب اینچ (و کسری از اینچ) بیان میشود. بااینحال، ابعاد واقعی سنسور با مقدار کسری متفاوت است که اغلب باعث سردرگمی کاربران میشود. این روش به دهه ۵۰ میلادی و دوران لولههای دوربین ویدئویی بازمیگردد و تا امروز نیز بهعنوان استاندارد باقیمانده است. لولههای دوربین ویدئویی دایرهای ۱ اینچی رایج، دارای یک ناحیه حساس به نور مستطیلی با قطر حدود ۱۶ میلیمتر هستند. بنابراین یک سنسور دیجیتال با اندازه قطر ۱۶ میلیمتر معادل ۱ اینچ محسوب میشود. علاوه بر این، همیشه بررسی مشخصات سنسور هوشمندانه است، زیرا حتی دو سنسور با فرمت یکسان ممکن است؛ از نظر ابعاد، کمی متفاوت باشند.
وضوح به تعداد عناصر فعال (پیکسلها) در ناحیه سنسور اشاره دارد: هرچه وضوح بالاتر باشد، اندازه پیکسل کوچکتر میشود (اندازه سنسور مشابه). در نتیجه جزئیات کوچکتری در تصویر قابلتشخیص خواهد بود. لازم به تأکید است که سنسورها میتوانند ابعاد یکسانی داشته باشند؛ اما وضوح متفاوتی ارائه دهند. زیرا اندازه پیکسلها میتواند متفاوت باشد. اگرچه برای یک فرمت سنسور مشخص، پیکسلهای کوچکتر بهوضوح بالاتری منجر میشوند، اما پیکسلهای کوچکتر همیشه ایدهآل نیستند، زیرا حساسیت کمتری به نور دارند و نویز بیشتری ایجاد میکنند. همچنین، وضوح لنز و اندازه پیکسل باید همیشه بهدرستی با هم مطابقت داشته باشند تا عملکرد بهینه سیستم تضمین شود.
انتخاب اندازه سنسور
انتخاب اندازه سنسور مناسب برای دستیابی به عملکرد بهینه در کاربردهای بینایی ماشین بسیار حیاتی است. چگونه میتوانید اندازه سنسور ایدهآل را برای سیستم بینایی ماشین خود انتخاب کنید؟ ابتدا، اندازه شی ای که قرار است بازرسی شود را در نظر بگیرید.
آیا شیء کوچک، متوسط یا بزرگ است؟ برای اشیا کوچکتر با جزییات بیشتر که به رزولوشن بالاتری نیاز دارند، بهتر است سنسوری با اندازه پیکسل کوچکتر و تعداد مگاپیکسل بالاتر انتخاب کنید. ممکن است برای ثبت میدان دید گستردهتر یا برای کاربردهایی که به فاصله کاری کوتاهتری نیاز دارند، به سنسور بزرگتری نیاز باشد.
در مرحله بعد، فاصله کاری و میدان دید مورد نیاز برای کاربرد خود را ارزیابی میکنیم. همچنین باید سرعت و دقت لازم برای وظایف بازرسی خود را در نظر بگیریم. این عوامل نقش مهمی در انتخاب سنسور مناسب برای حفظ سرعت خوانش سریعتر و نرخ فریم بالاتر ایفا میکنند.
انتخاب اندازه سنسور مناسب، نیازمند برقراری تعادل دقیق بین عملکرد، هزینه و نیازهای خاص کاربر است؛ بنابراین، با درنظرگرفتن دقت و انتخاب اندازه سنسور مناسب، میتوانید بهدقت و قابلیت اطمینان بینظیری در تنظیمات بینایی ماشین خود دست یابید.
انواع دوربین های صنعتی
دوربین های اسکن ناحیه ای (Area Scan) و اسکن خطی (Line Scan)
دوربینهای مورد استفاده در کاربردهای بینایی ماشین را میتوان به دو گروه تقسیم کرد: دوربینهای اسکن ناحیهای (که به آنها دوربینهای ماتریسی نیز گفته میشود) و دوربینهای اسکن خطی. گروه اول ساده و پر تقاضا هستند؛ درحالیکه دوربینهای اسکن خطی در برخی شرایط که دوربینهای اسکن ناحیهای مناسب نیستند، ترجیح داده میشوند. دوربینهای اسکن ناحیهای تصاویر دوبعدی را با استفاده از تعداد مشخصی عنصر فعال (پیکسل) ثبت میکنند، درحالیکه سنسورهای دوربینهای اسکن خطی با یک آرایه تکخطی از پیکسلها مشخص میشوند.
تفاوت سنسور CCD و CMOS چیست ؟
CMOS و CCD دو فناوری مهم و رایج برای حسگر تصویر هستند.CCDها حسگرهایی بر اساس آرایهای از دیودهای نوری غیرفعال هستند که شارژ را در طول زمان اکسپوژر دوربین یکپارچه میکنند. سپس شارژ به الکترونیک رایج منتقل میشود که بارهای انباشته شده پیکسلهای مختلف را میخواند و آنها را به ولتاژ ترجمه میکند.ازآنجاییکه CCD، پیکسل غیرفعال است (بدون الکترونیک در سطح پیکسل)، بازده کوانتومی بسیار بالا است.
این یک مزیت برای کاربردهایی است که نور بسیار ضعیف است. علاوه بر این، ازآنجاییکه الکترونیک برای همه پیکسلها (یا حداقل، برای پیکسلهای یک ستون) یکسان است، میتوان یکنواختی پیکسل بالایی را به دست آورد. از سوی دیگر، انتقال شارژ بسیار آهسته است و در نتیجه نرخ فریم پایینی (معمولاً کمتر از 20 فریم در ثانیه) ایجاد میشود و فناوری سنسور CCD استاندارد نیست و آنها را بسیار گران میکند.سنسورهای CMOS (نیمههادی اکسید فلزی مکمل) بر اساس آرایهای از پیکسلهای فعال ساخته شدهاند. مدارهای الکترونیکی در سطح پیکسل (معمولاً ۳ یا ۴ ترانزیستور) بار جمعآوریشده در فوتو دیود را به یک ولتاژ مشخص تبدیل میکنند.
بهاینترتیب، خروجی هر پیکسل فقط نیاز به دریافت و نمونهبرداری دارد. ازآنجاکه خروجی پیکسلها بر اساس ولتاژ (بهجای بار) است، با سنسورهای CMOS میتوان به نرخ فریم بالاتری دستیافت. همچنین امکان تعریف مناطق مورد نظر (ROI) برای تصویربرداری وجود دارد. این روش خوانش معایبی نیز دارد، از جمله نویز بیشتر که به دلیل وجود ترانزیستورهای خوانش در هر پیکسل و همچنین به دلیل چیزی که بهعنوان نویز الگوی ثابت (fixed pattern noise) شناخته میشود، ایجاد میگردد. این نویز، ناشی از ناهمگونی در تصویر است که به دلیل تفاوتهای موجود در مدارهای پیکسلهای مختلف به وجود میآید.
شاتر سراسری و شاتر پلکانی (CMOS)
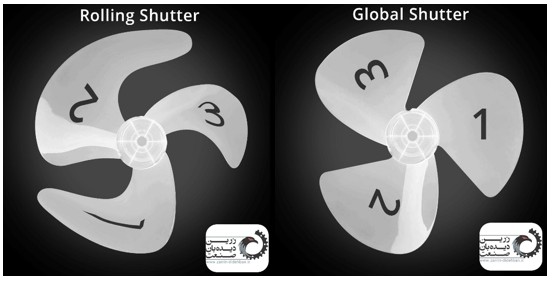
در روش خواندن شاتر پلکانی (رولینگ)، زمان نوردهی برای تمام پیکسلهای سنسور یکسان است.
به شکل زیر توجه کنید؛ طول نوارهای آبی روشن برای تمام ردیفهای ماتریس یکسان است، اما تأخیری بین نوردهی یک ردیف و ردیف بعدی وجود دارد. بهعبارتدیگر، این معماری “پلکانی – ترتیبی” است. خواندن بلافاصله پس از زمان اکسپوژر هر ردیف انجام میشود.
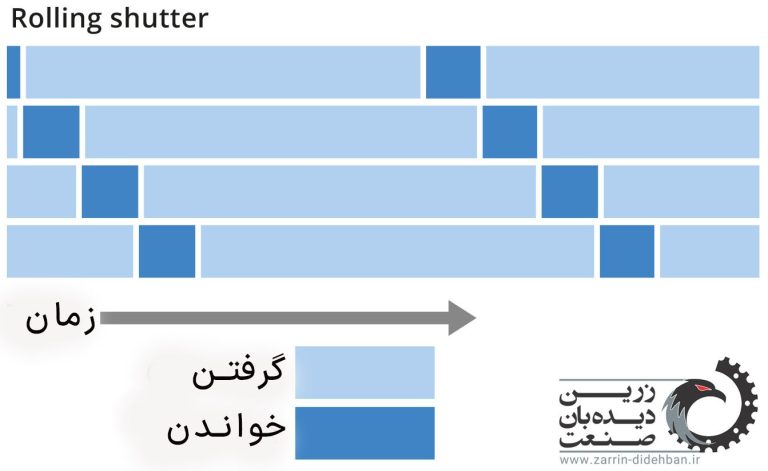
این روش، تصویری تولید میکند که تمام بخشهای آن به طور همزمان ثبت نشدهاند، بلکه به طور جزئی در زمان، جابهجا شدهاند. این روش میتواند برای کاربردهای سریع که به نرخ فریم بالا نیاز دارند، مشکلساز باشد.
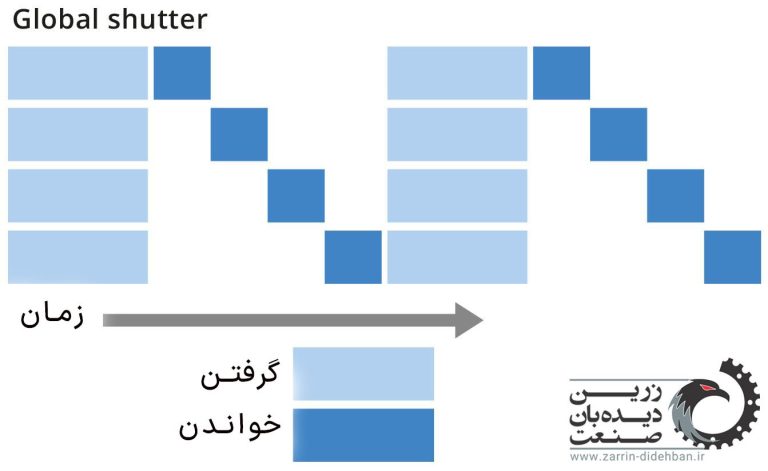
برعکس، زمان اکسپوژر در سنسورهای شاتر سراسری همزمان شروع و پایان مییابد.
به شکل زیر توجه کنید؛ در این حالت نوارهای آبی همگی همتراز هستند. بهاینترتیب، اطلاعات ارائه شده توسط هر پیکسل به همان بازه زمانی اشاره دارد که تصویر ثبت شده است. در اینجا، فقط فرایند خواندن بهصورت ترتیبی انجام میشود، اما ولتاژ نمونهبرداری شده به یکلحظه دقیق از زمان ، به تمام آرایه اشاره دارد. این نوع از سنسور برای کاربردهای پرسرعت ضروری هستند.
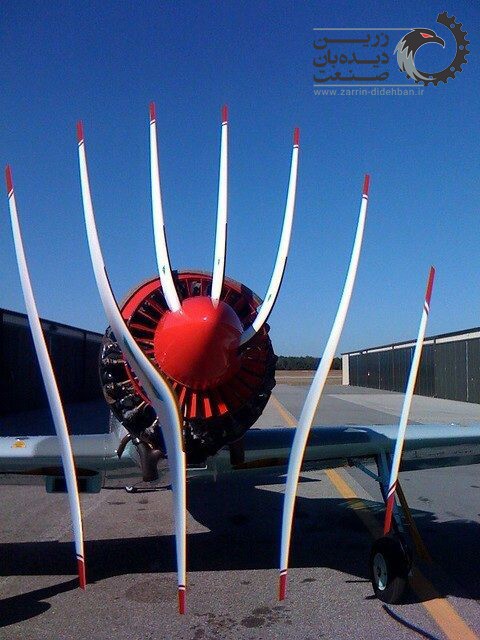
تصاویر زیر تفاوتهای بین سنسورهای شاتر سراسری (Global Shutter) و شاتر پلکانی (Rolling Shutter) را روی یک شیء متحرک نشان میدهند.
سنسورهای تکرنگ (مونوکروم) در مقابل سنسورهای رنگی:
پس از فرایند ثبت تصویر، هر پیکسل از تصویر اطلاعاتی درباره سطح خاکستری ارائه میدهد. معمولاً سطحبندی بر اساس ۲۵۶ سطح خاکستری (اگر رزولوشن ۸ بیتی باشد)، ۱۰۲۴ سطح (۱۰ بیتی) یا ۴۰۹۶ سطح (۱۲ بیتی) انجام میشود.
بنابراین، تصویر بهدستآمده تکرنگ (سیاهوسفید) است.
برای نمایش یک تصویر رنگی، حداقل به ۳ کانال نیاز است. یک کانال برای قرمز، یک کانال برای سبز و یک کانال برای آبی است. این ۳ مقدار میتوانند به همان روش تصویر تکرنگ بیان شوند، با محدودهای از ۲۵۶، ۱۰۲۴ یا ۴۰۹۶ سطح برای هر کانال،نمایش داده می شوند.
در مثال زیر برخی از رنگها نمایش داده شدهاند:
– سفید (R=255, G=255, B=255)
– سیاه (0,0,0)
– سبز (0,255,0)
– زرد (255,255,0)
برای استخراج اطلاعات رنگ، دو مرحله لازم است.
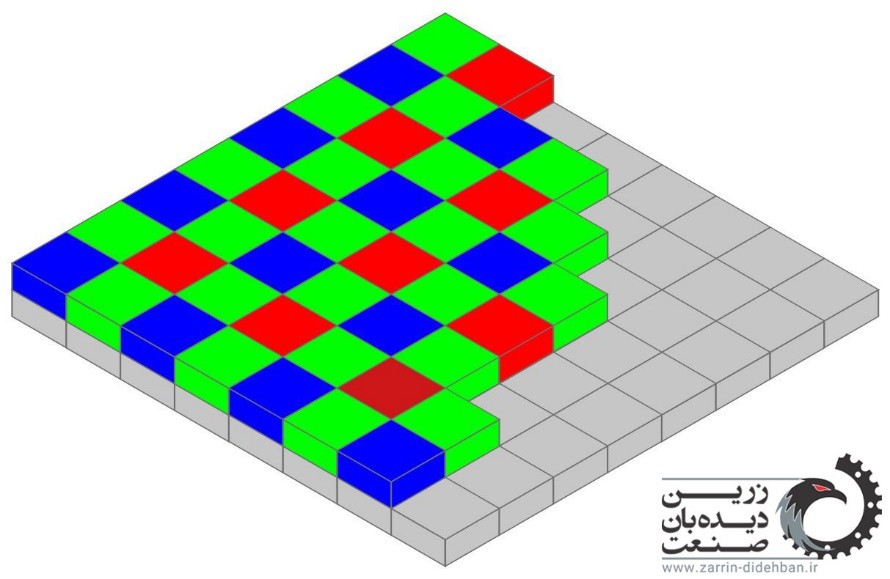
مرحله اول:
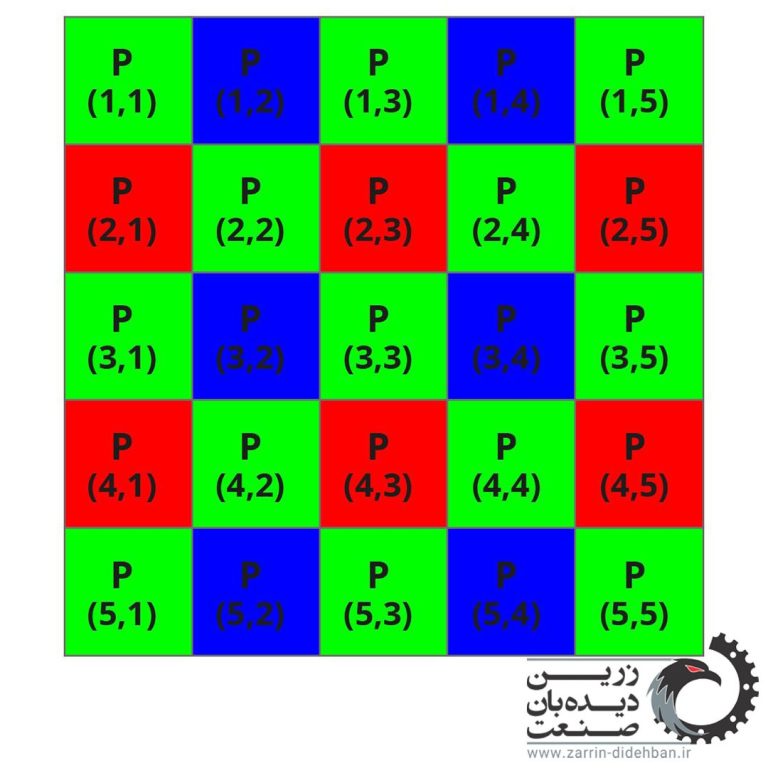
قراردادن یک فیلتر رنگی بر روی آرایه سنسور است که رایجترین نوع آن بایر (Bayer filter) است. الگوی معمول این فیلتر شامل ۵۰٪ پیکسلهای سبز، ۲۵٪ پیکسلهای قرمز و ۲۵٪ پیکسلهای آبی است.
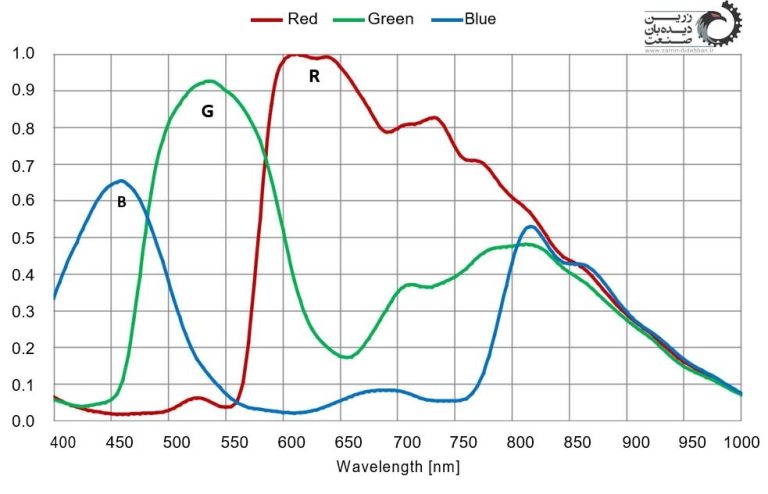
بهعنوانمثال، در یک پیکسل سبز، تنها پرتوهای نوری با طولموج نزدیک به ۵۵۰ نانومتر (نور سبز) میتوانند از لایه فیلتر عبور کرده و توسط سنسور جذب شوند (شکل پایین را ببینید). پرتوهای با طولموجهای دیگر مسدود میشوند.
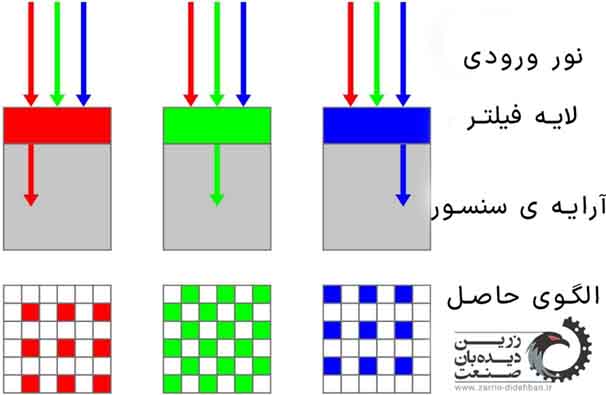
مرحله دوم:
پس از جمعآوری بار، بازیابی اطلاعات رنگی برای تمام پیکسلها است که این عملیات (Demosaicing) یا (Debayering) نامیده میشود.
بهعنوانمثال، پیکسل P(3,2) فقط اطلاعات آبی را دارد، زیرا فیلتر رنگی آن آبی است. برای بهدست آوردن مقادیر قرمز و سبز، یکی از روشهای ممکن، محاسبه میانگین مقادیر نزدیکترین پیکسلهای قرمز و سبز است.
در این حالت، مقدار قرمز برابر خواهد بود با:
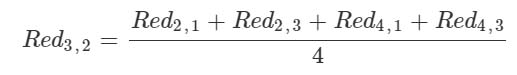
و مقدار سبز برابر خواهد بود با:
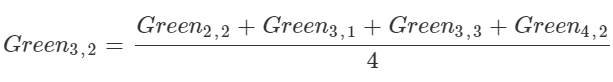
هرچه ناحیه مورداستفاده برای محاسبه میانگین بزرگتر باشد، دقت رنگ بهبود مییابد، اما این کار باعث میشود پردازش تصویر به منابع محاسباتی بیشتری نیاز داشته باشد و سرعت آن کاهش یابد.
چه پارامترهایی باید هنگام انتخاب بین سنسور تکرنگ (مونو) و رنگی در نظر گرفته شوند؟
- سنسور رنگی زمانی ضروری است که اطلاعات رنگ در کاربرد مدنظر اهمیت داشته باشد. بدیهی است اگر کاربر به تصویر رنگی نیاز دارد (مانند بازرسی و کنترل کیفیت)، تنها گزینه، استفاده از سنسور رنگی است.
- سنسورهای رنگی ذاتاً کندتر عمل میکنند. درحالیکه در سنسورهای تکرنگ (مونوکروم) هر پیکسل معمولاً با 8 بیت توصیف میشود؛ در سنسورهای رنگی هر پیکسل دارای 8 بیت برای کانال قرمز، 8 بیت برای کانال سبز و 8 بیت برای کانال آبی است. این یعنی حجم دادهها، سه برابر میشود که منجر به زمان پردازش بیشتر میگردد.
- سنسورهای تکرنگ (مونوکروم) میتوانند بهوضوح تصویر بالاتری دست یابند. در دوربینهای رنگی، وجود فیلتر میتواند منجر به کاهش عملکرد سیستم از نظر وضوح نوری شود. علاوه بر این، الگوریتم Demosaicing نیز ممکن است خطاهایی در بازسازی رنگ ایجاد کند؛ بنابراین در مواردی که اطلاعات رنگی ضروری نیست، استفاده از سنسور مونوکروم ارجحیت دارد.
ویژگیهای سنسور
نقصهای پیکسلی
نقصهای پیکسلی میتوانند به سه دسته تقسیم شوند: پیکسلهای داغ، گرم و مرده. پیکسلهای داغ عناصری هستند که همیشه اشباع میشوند (حداکثر سیگنال را بدون توجه بهشدت نور ، میدهند، مثلاً سفید کامل). پیکسلهای مرده رفتاری معکوس دارند و همیشه سیگنال صفر (سیاه) تولید میکنند. پیکسلهای گرم سیگنالهای تصادفی تولید میکنند. این نوع نقصها مستقل از شدت نور و زمان نوردهی هستند؛ بنابراین بهراحتی قابلحذف هستند. این نقصها معمولاً در مرحله پردازش تصویر و با الگوریتمهای مناسب اصلاح میشوند.
نویز
انواع مختلفی از نویز وجود دارد که میتواند بر قرائت واقعی پیکسلها تأثیر بگذارد. این نویزها میتوانند ناشی از عوامل هندسی، فیزیکی و الکترونیکی باشند و هم بهصورت تصادفی و هم ثابت ظاهر شوند. برخی از این نویزها در ادامه توضیح داده شدهاند:
نویز شات (Shot noise)
این نویز نتیجه ماهیت گسسته نور است. هنگامی که شدت نور بسیار کم باشد؛ مانند شرایطی که نور دریافتی توسط سطح کوچک یک پیکسل، بسیار کم است. نوسانات نسبی تعداد فوتونها در زمان قابلتوجه خواهد بود. این وضعیت مشابه پرتاب سکه است که در تعداد کم پرتابها، احتمال شیر یا خط به طور معناداری از ۵۰٪ فاصله میگیرد. این نوسانات همان نویز شات هستند.
نویز جریان تاریک (Dark current noise)
این نویز توسط الکترونهایی ایجاد میشود که بهصورت تصادفی در اثر پدیده گرمایی تولید میشوند. تعداد این الکترونهای گرمایی و نویز مرتبط با آن، با افزایش دما و زمان اکسپوژر افزایش مییابد.
نویز کوانتیزاسیون (Quantization noise)
این نویز مربوط به تبدیل مقدار پیوسته ولتاژ آنالوگ اولیه به مقدار گسسته ولتاژ دیجیتال پردازش شده است.
نویز بهره (Gain noise)
این نویز، ناشی از تفاوت در رفتار پیکسلهای مختلف (از نظر حساسیت و بهره) است. این نوع نویز نمونهای از «نویز ثابت» است که میتوان آن را اندازهگیری و حذف کرد.
حساسیت (Sensitivity)
حساسیت یک پارامتر کلیدی است که میزان پاسخ سنسور به نور را اندازهگیری میکند. این مشخصه رابطه مستقیمی با بازده کوانتومی (Quantum Efficiency) دارد که نشان میدهد چه درصدی از فوتونهای ورودی به الکترون تبدیل میشوند.
محدوده دینامیکی (Dynamic Range)
محدوده دینامیکی نسبت بین حداکثر و حداقل سیگنالی است که سنسور میتواند دریافت کند. در حد بالایی، پیکسلها برای هر مقدار شدت نوربالاتر از این حد به رنگ سفید (اشباع) ظاهر میشوند، درحالیکه در حد پایینی و مقادیر کمتر، پیکسلها سیاه دیده میشوند.
نسبت سیگنال به نویز (SNR – Signal-to-Noise Ratio)
نسبت سیگنال به نویز (SNR) با درنظرگرفتن اثر نویز موجود، نشان میدهد که رسیدن به حداقل مقدار تئوری طیف خاکستری (که توسط محدوده دینامیکی تعریف میشود.) در عمل اغلب غیرممکن است. SNR نسبت بین حداکثر سیگنال و نویز کلی سیستم است که بر حسب دسیبل (dB) اندازهگیری میشود.
- SNR
محدودیتی را برای سطوح خاکستری، در تبدیل سیگنال آنالوگ (پیوسته) به دیجیتال (گسسته) تعیین میکند. بهعنوانمثال، اگر حداکثر SNR برابر 50 دسیبل باشد، انتخاب مناسب یک سنسور 8 بیتی است که در آن 256 سطح خاکستری معادل 48 دسیبل است.
استفاده از سنسوری با سطوح خاکستری بیشتر به معنای ثبت مقداری نویز خالص خواهد بود.
حساسیت طیفی
حساسیت طیفی پارامتری است که کارایی ثبت شدت نور در طولموجهای مختلف را توصیف میکند. چشم انسان دارای سه نوع گیرنده نوری است که در حساسیت به طولموجهای مرئی متفاوت عمل میکنند، بنابراین منحنی حساسیت کلی، ترکیبی از هر سه نوع است.
سیستمهای بینایی ماشین که معمولاً مبتنی بر دوربینهای CCD یا CMOS هستند، نور را در محدوده ۳۵۰ تا ۹۰۰ نانومتر تشخیص میدهند که محدوده اوج حساسیت آن بین ۴۰۰ تا ۶۵۰ نانومتر قرار دارد. انواع مختلف سنسورها میتوانند طیف فرابنفش (UV) یا در طرف مقابل نور مادونقرمز نزدیک (near infrared) را نیز پوشش دهند؛ قبل از آنکه برای طولموجهای بسیار دور مانند SWIR مادونقرمز موجکوتاه یا LWIR مادونقرمز موجبلند به فناوریهای کاملاً متفاوتی رویآورند.
Micro-Lenses
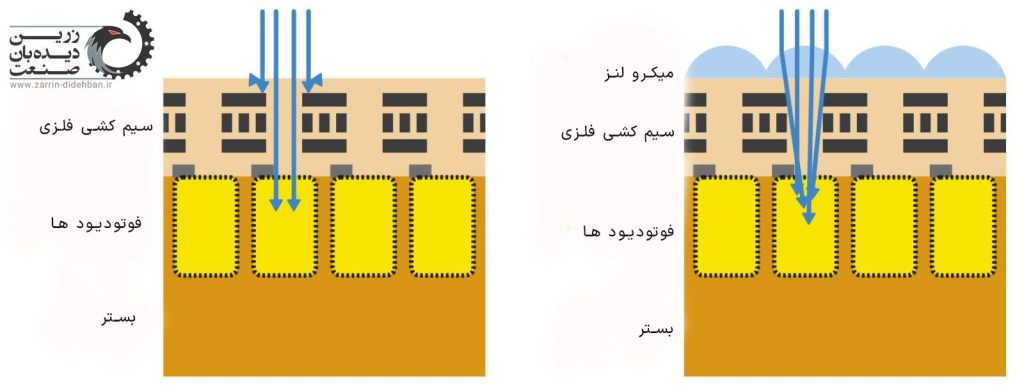
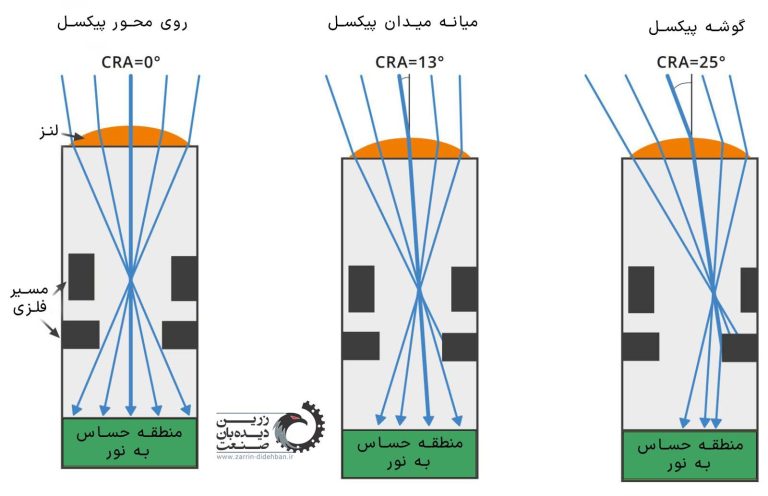
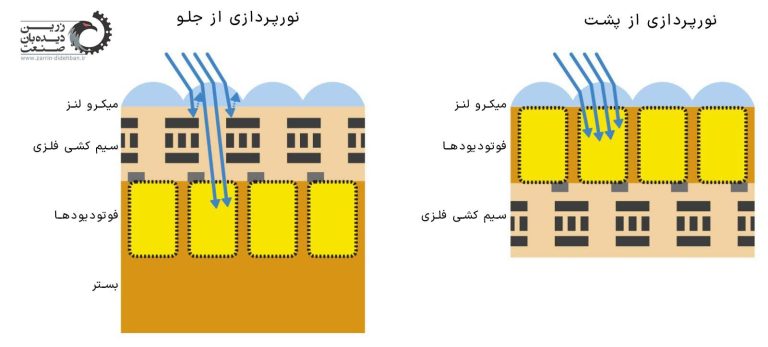
بهویژه در سنسورهای CMOS، ناحیه فعال هر پیکسل توسط مدارها و اتصالات فلزی که وظیفه خوانش تصویر را بر عهده دارند؛ احاطه شده است. این ساختار به میزان قابلتوجهی از نور قابلتشخیص، توسط سنسور را کاهش میدهد. اگر پرتوهای نور بهصورت عمود بر سطح سنسور نتابند، مشکل تشدید میشود، چرا که این پرتوها توسط اتصالات فلزی نزدیک در لایههای سنسور منعکس میشوند.
تقریباً تمام سنسورهای تصویر مدرن به یک آرایه از Micro-lenses مجهز هستند. این عدسیها، نور تابیده شده را جمعآوری کرده و بر روی ناحیه حساس پیکسل متمرکز میکنند و در نتیجه حساسیت سنسور را افزایش میدهند.
جابهجایی Micro-lenses (Micro-lenses Shift)
به طور معمول، Micro-lensesها دقیقاً در مرکز ناحیه فعال هر پیکسل قرار میگیرند، این نوع نحوه قرارگیری؛ بدون درنظرگرفتن موقعیت نسبی آنها روی سطح سنسور، است.
بااینحال، برخی از سنسورها (بهویژه نمونههای طراحیشده برای بازار عکاسی و مصارف مصرفکننده) ممکن است به Micro-lensesهایی مجهز باشند که موقعیت آنها بهتدریج از مرکز به گوشههای سنسور تغییر میکند. این طراحی برای دستیابی به یکنواختی حساسیت در سرتاسر سنسور ضروری است، خصوصاً وقتی با لنزهای معمولی (غیر telecentric در سمت سنسور) استفاده میشود. در این حالت، زاویه تابش نور (CRA) در مرکز سنسور ۰ درجه است، اما در گوشهها ممکن است به چندین درجه برسد.
میکرو لنزهای بدون جابهجایی:
جابهجایی میکرو لنزها:
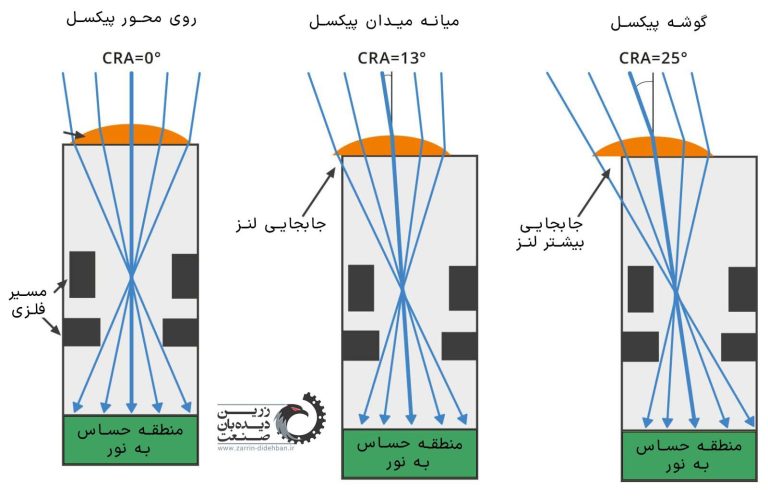
ازآنجاکه این سنسورها برای استفاده با لنزهای غیر telecentric بهینه شدهاند، هنگام استفاده با لنزهای telecentric عملکرد ضعیفی از خود نشان میدهند. آشکارترین اثر این مسئله تاری گوشهها است.
گروه کاوه به عنوان یکی از پیشروترین و معتبرترین مجموعههای تولیدی در صنعت کشور،با کمال افتخار اعلام میکنیم که شرکت زرین دیده بان، به عنوان نماینده انحصاری دوربینهای صنعتی ZDS، میزبان هیئت ارشد گروه صنعتی شیشه کاوه (بلور کاوه) بود. این نشست تخصصی در چارچوب توسعه همکاریهای راهبردی میان دو مجموعه برگزار شد، بستاری مناسب برای تبادل دانش فنی طرفین و بررسی راهکارهای نوین برای ارتقای کیفیت محصولات و بهینهسازی فرآیندهای تولیدی پرداختند.
این همکاری استراتژیک، فرصتی بینظیر برای تلفیق تخصص پیشرفته زرین دیده بان در حوزه بینایی ماشین و پردازش تصویر با توانمندیهای چشمگیر گروه کاوه به عنوان یکی از پیشروترین و معتبرترین مجموعههای تولیدی در صنعت کشور، با بهرهگیری از ظرفیتهای تولیدی در ۱۶ استان و ارائه بیش از ۲۸۰۰ نوع محصول متنوع، جایگاهی ممتاز در بازارهای داخلی و بینالمللی به دست آورده است.
زرین دیده بان مفتخر است با ارائه راهکارهای مبتنی بر بینایی ماشین، سهمی در پیشبرد اهداف کیفیت، نوآوری و توسعه پایدار گروه صنعتی شیشه کاوه داشته باشد. این همکاری نه تنها گامی بلند در مسیر هوشمندسازی صنعت شیشه کشور است، بلکه نشاندهنده عزم جدی صنایع ملی برای به کارگیری فناوریهای روز جهان در راستای ارتقای کیفیت و رقابتپذیری در بازارهای جهانی است.
استاندارد EMVA 1288
پارامترهای مختلفی ویژگیها و کیفیت یک سنسور را توصیف میکنند که در استاندارد EMVA 1288 بهصورت منسجم جمعآوری و تشریح شدهاند. این استاندارد پارامترهای اساسی مورد نیاز برای توصیف کامل رفتار واقعی سنسور را به همراه روشهای اندازهگیری دقیق برای بهدستآوردن این پارامترها ارائه میدهد.
پارامترهای استاندارد شامل موارد زیر میشوند:
- حساسیت، خطی بودن سیگنال نسبت به شدت نور و نویز
- جریان تاریک (وابستگی دمایی)
- عدم یکنواختی سنسور و پیکسلهای معیوب
- حساسیت طیفی
پارامترهای دوربین
زمان اکسپوژر (Exposure Time)
مدت زمانی است که نور به سنسور میرسد. هرچه این مقدار بیشتر باشد، نور ثبتشده در تصویر نهایی افزایش مییابد. افزایش زمان اکسپوژر، اولین و سادهترین راهکار در شرایط کمنوری است، اما معایبی نیز دارد:
- افزایش نویز: نویز تصویر همیشه با افزایش زمان اکسپوژر بیشتر میشود.
- تار شدگی حرکت (Motion Blur): اگر سوژه در حال حرکت باشد، زمان اکسپوژر بیش از حد باعث ثبت سوژه در پیکسلهای مختلف میشود و اثر «تار شدگی» ایجاد میکند.
- اکسپوژر بیش از حد (Overexposure):در زمان اکسپوژر طولانی، برخی پیکسلها به حداکثر ظرفیت خود میرسند و بهصورت سفید نمایش داده میشوند؛ حتی اگر شدت نور واقعی روی هر پیکسل متفاوت باشد.
- کاهش نرخ فریم (Frame Rate): زمانهای اکسپوژر طولانی، حداکثر نرخ فریم قابلدستیابی را کاهش میدهند.
اگرچه افزایش زمان اکسپوژر در محیطهای کمنور مفید است، اما باید تعادل مناسبی بین اکسپوژر، نویز، وضوح حرکت و نرخ فریم برقرار شود تا بهترین کیفیت تصویر حاصل شود.
نرخ فریم (Frame Rate)
نرخ فریم به تعداد تصاویر کاملی اشاره دارد که سنسور در هر ثانیه ثبت میکند و معمولاً بر حسب فریم بر ثانیه (fps) بیان میشود. این پارامتر باید متناسب با نیازهای کاربردی تنظیم شود.
برای مثال:
در یک خط تولید که نیاز به بازرسی ۱۰۰۰ بطری در دقیقه دارد، حداقل نرخ فریم مورد نیاز برابر است با: ۱۰۰۰ بطری ÷ ۶۰ ثانیه = ۱۷ فریم بر ثانیه
سیستم تحریک (Triggering)
اکثر دوربینها امکان کنترل زمان شروع فرایند تصویربرداری را متناسب با نیاز کاربر فراهم میکنند. یک سیستم تحریک معمول به این صورت عمل میکند که همزمان با دریافت سیگنال از یک دستگاه خارجی (مانند سنسور موقعیت)، هم نوردهی فعال میشود و هم تصویربرداری آغاز میگردد.
بهره در دوربینهای دیجیتال
بهره در دوربین دیجیتال روشی برای تقویت سیگنال دریافتی توسط سنسور تصویر است. بااینحال، افزایش بهره دو اثر مهم دارد:
تقویت سیگنال: میزان نور ثبتشده در تصویر افزایش مییابد.
تقویت نویز: نویز تصویر نیز به همان نسبت بیشتر میشود.
بنابراین، افزایش بهره، کیفیت تصویر را افزایش نمیدهد؛ بهره یک دوربین باید بهعنوان آخرین راهحل برای افزایش روشنایی استفاده شود.
قابلیت Binning در دوربینها
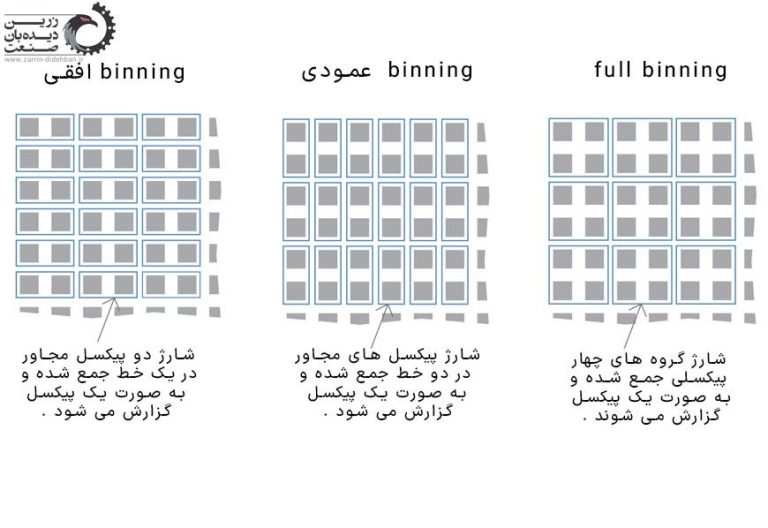
Binning یک ویژگی دوربین است که خروجی پیکسلهای مجاور روی سنسور را با هم ترکیب میکند. این ترکیب معمولاً بهصورت سطری/ستونی یا در مربعهای 2×2 و 4×4 انجام میشود.
تأثیرات اصلی Binning ، مثال برای حالت 2×2:
وضوح تصویر: نصف میشود
حساسیت و محدوده دینامیکی: 4 برابر افزایش مییابد (به دلیل جمع شدن ظرفیت چاههای پتانسیل)
زمان خوانش: نصف میشود (نرخ فریم دو برابر میشود.)
نویز: به یکچهارم کاهش مییابد
همراستایی سنسور تصویر
همراستایی صحیح سنسور دوربین نیازمند دقت بسیار بالا و تلرانسهای فوقالعاده محدود است. انحرافات کوچک از مقادیر اسمی میتواند بهصورت محسوسی بر کیفیت تصویر تأثیر گذاشته و توانایی کاربر برای بهرهبرداری کامل از قابلیتهای لنز انتخابی را مختل کند.
فاصله کانونی عقب
جابهجایی سنسور در امتداد محور Z میتواند باعث ایجاد فاصله کانونی نادرست شود. این امر منجر به ناتوانی قابلتوجه در تمرکز صحیح سیستم میشود. به دلیل تغییر در فاصله کاری اپتیکها، عملکرد کلی سیستم کاهش مییابد – این کاهش در عملکرد سیستم را میتوان با افزایش انحراف رنگی و/یا اعوجاج مشاهده کرد.
تاری گوشههای تصویر
جابهجایی سنسور در امتداد محورهای X و Y میتواند منجر به ایجاد تاری در گوشههای تصویر شود. بسته به نوع لنز، حتی جابهجاییهای کوچک سنسور نیز ممکن است تغییرات محسوسی در میزان تاری گوشهها ایجاد کند
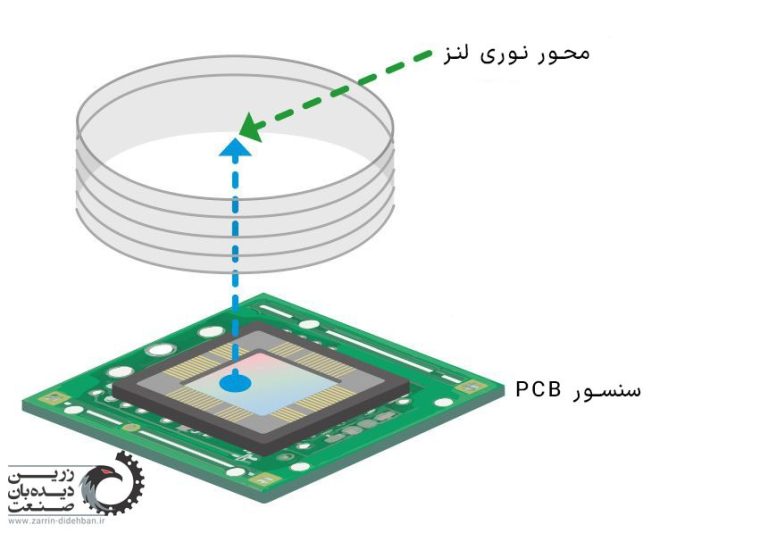
تأثیر جابهجایی سنسور در امتداد محور X و Y باعث ایجاد تاری در گوشههای تصویر میشود.
چرخش تصویر نسبت به بدنه دوربین
چرخش سنسور حول محور Z میتواند باعث چرخش تصویر نسبت به بدنه دوربین شود. این مشکل بهویژه هنگام استفاده از لنزهایی که دایره تصویر کاملاً گرد ندارند، اهمیت بیشتری پیدا میکند.
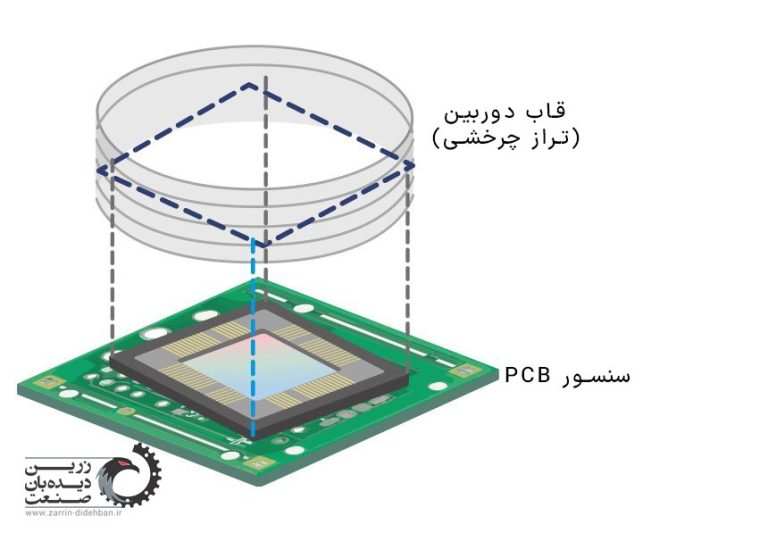
چرخش سنسور حول محور Z منجر به چرخش تصویر نسبت به بدنه دوربین میشود. این پدیده میتواند مشکلاتی در کاربردهای دقیق ایجاد کند.
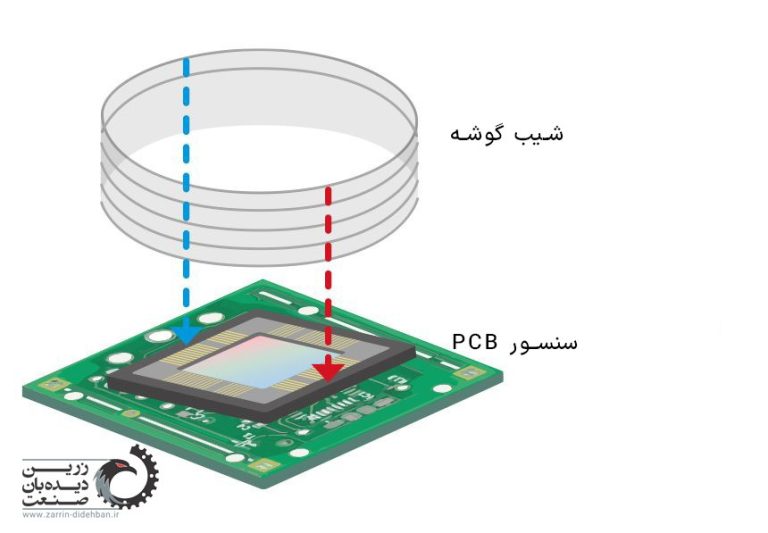
تاری لبههای تصویر ناشی از شیب سنسور
یک سنسور کج شده میتواند باعث ایجاد تاری در لبههای تصویر شود. این پدیده به دلیل تغییر صفحه فوکوس نسبت به صفحه سنسور رخ میدهد. بهعنوانمثال، اگر کاربر، لنز را برای وضوح در مرکز تصویر تنظیم کند؛ لبههای تصویر محو به نظر خواهند رسید. بزرگی این اثر با عمق میدان سیستم نسبت معکوس دارد.
اگرچه پیکسلهای سنسور در ظاهر یکسان به نظر میرسند، اما در واقع از نظر پاسخ به نور تابشی با یکدیگر تفاوت دارند. همانطور که در شکل زیر نشاندادهشده است، حتی زمانی که تابش نور در سرتاسر سطح فعال سنسور کاملاً یکنواخت باشد، هر پیکسل مقدار بار الکتریکی متناسب با منحنی حساسیت طیفی خاص خود را ذخیره میکند.
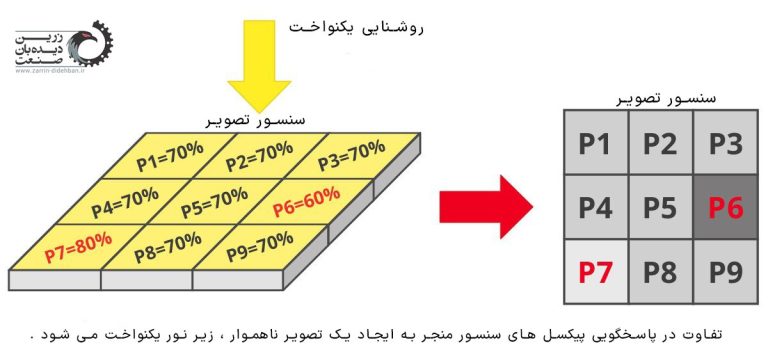
نورپردازی نامتعادل و تأثیر آن بر تصویر
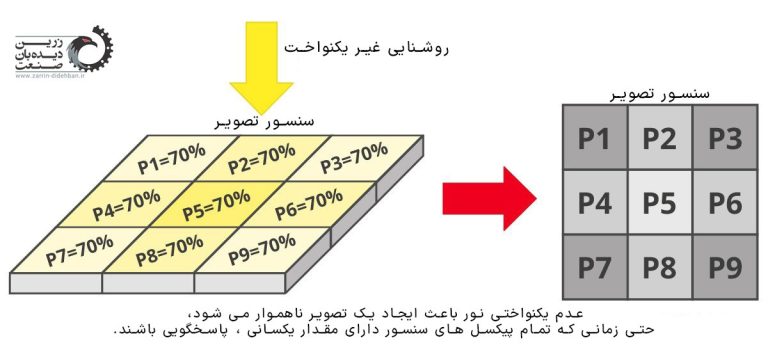
یکنواختی تصویر نهتنها به یکنواختی پیکسلها، بلکه به یکنواختی نور تابیده شده به سنسور نیز بستگی دارد. همانطور که در شکل زیر مشاهده میشود:
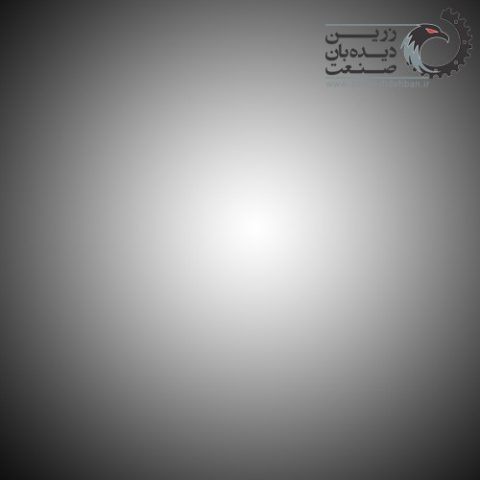
بسیاری از سیستمهای اپتیکی، بهویژه لنزهای بافاصله کانونی ثابت و ماکرو با زوایای دید بسیار باز، دارای کاهش تدریجی شدت نور از مرکز به سمت لبهها هستند.
تصحیح میدان مسطح: (Flat field correction)
عملیاتی است که بهعنوان نوعی «کالیبراسیون» سیستم تصویربرداری ، میتواند ناهنجاریهایذکرشده پیشین را پوشش دهد،.
ذکر این نکته مهم است که تصحیح میدان مسطح تنها قادر به رفع «خطاهای سیستماتیک» است و تأثیری بر خطاهایی مانند نویز الکترونیکی ایجادشده توسط سنسور ندارد.
هر سازنده دوربین ممکن است نسخه خود را از تصحیح میدان مسطح اجرا کند. درهرصورت، برخی از دستورالعملها و مراحلی که باید رعایت شود، بهخوبی تثبیت شده است.
به طور خاص، برای انجام تصحیح میدان مسطح (FFC)، لازم است مراحل زیر را دنبال کنید:
- بررسی اولیه تنظیمات
ابتدا باید مطمئن شد که شرایطی که FFC در آن اجرا میشود؛ دقیقاً مشابه شرایط نهایی استفاده از سیستم باشد. هرگونه تغییر در سیستم پس از انجام FFC، کالیبراسیون اولیه را بیاعتبار کرده و نیاز به انجام مجدد FFC ایجاد میکند.
- تصویربرداری در حالت تاریک ((Dark Image
یک تصویر اولیه در حالتی که سنسور در تاریکی کامل قرار دارد؛ ثبت میشود. این مرحله به سنسور اجازه میدهد تا سطح «تاریک» (Dark level) را کالیبره کند و پیکسلهایی که حتی در عدم وجود نور نیز روشنتر هستند را شناسایی نماید.
- تصویربرداری از یک زمینه یکنواخت (Flat Image)
یک تصویر دوم (یا در برخی دوربینها، چندین تصویر) از یک هدف کاملاً یکنواخت (معمولاً یک صفحه خاکستری یکدست) ثبت میشود. هرچه این زمینه یکنواختتر باشد، فرایند کالیبراسیون مؤثرتر خواهد بود.
معمولاً سطح اشباع (saturation)بین ۴۰٪ تا ۷۰٪ توصیه میشود. اگر پیکسلهای زیادی به حالت اشباع برسند، FFC بهدرستی عمل نخواهد کرد.
- فعالسازی تصحیح تصویر
پس از بهدستآوردن «ماتریس کالیبراسیون»، میتوان گزینه تصحیح تصویر را فعال کرد. بهاینترتیب، الگوریتم FFC روی هر تصویر ثبتشده توسط دوربین اعمال خواهد شد.
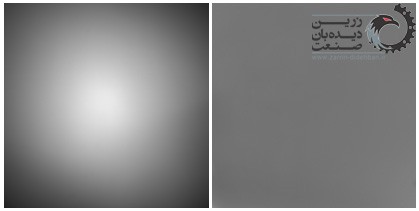
شکل زیر دو تصویر را با هم مقایسه میکند: تصویر اول (سمت چپ) دارای غیر یکنواختی است که بهوضوح قابلمشاهده است، درحالیکه تصویر دوم (راست) تصویر حاصل از روش FFC است.
چه زمانی انجام تصحیح میدان مسطح (FFC) ضروری است؟
همه برنامهها به FFC نیاز ندارند. در واقع، در بسیاری از موارد، با انتخاب هوشمندانه لنز و سنسور، با نور مناسب و دوربین باکیفیت، میتوان تصاویر رضایتبخشی و در بیشتر موارد برای کاربرد بدون FFC مناسب به دست آورد.
از سوی دیگر، FFC زمانی مفید خواهد بود که یک یا چند مورد از مشکلات ذکر شده در بخشهای قبل وجود داشته باشد. تأکید میشود که پس از انجام FFC، تنظیمات سیستم باید ثابت باقی بماند. هرگونه تغییر در سیستم بینایی مستلزم انجام مجدد فرایند کالیبراسیون خواهد بود.